I3C: giao thức kế nhiệm I2C và hỗ trợ trong Linux 7.4
I3C (Improved Inter-Integrated Circuit) là bus 2 dây do MIPI Alliance (Mobile Industry Processor Interface Alliance) định nghĩa để thay I2C (Inter-Integrated Circuit): nhanh hơn khoảng 10 lần ở chế độ cơ bản, có ngắt ngay trên bus, tự cấp địa chỉ, và vẫn chạy chung với thiết bị I2C cũ. Linux 7.4 vừa thêm hỗ trợ I3C hub và bật HDR-DDR (High Data Rate – Double Data Rate) trong driver mipi-i3c-hci (driver cho chuẩn MIPI I3C HCI – Host Controller Interface), nên đây là lúc hợp lý để nhìn lại giao thức này. Bài trình bày lần lượt: giới hạn của I2C, lịch sử I3C và I3C Basic, kiến trúc và các tính năng cốt lõi, hỗ trợ trong Linux kernel, I3C hub, các ứng dụng hiện nay, và tiêu chí chuyển từ I2C.
Giới hạn của I2C
I2C ra đời từ đầu thập niên 1980 (chưa kiểm chứng) và vẫn có mặt trên hầu hết các board. Nhưng khi số sensor, PMIC (Power Management IC), EEPROM (Electrically Erasable Programmable Read-Only Memory) trên một hệ thống tăng lên, các giới hạn của nó lộ rõ:
- Chậm vì open-drain. Cạnh lên phụ thuộc điện trở pull-up và điện dung bus. Fast-mode Plus chỉ đạt 1 MHz, High-speed mode 3.4 MHz thì ít thiết bị hỗ trợ.
- Không có ngắt trên bus. Mỗi thiết bị muốn báo sự kiện phải kéo thêm một dây IRQ (Interrupt Request) riêng về SoC (System on Chip), tốn chân GPIO (General-Purpose Input/Output) và tốn đường mạch.
- Địa chỉ tĩnh 7-bit. Hai chip cùng loại dễ trùng địa chỉ, phải dùng chân strap hoặc mux để tách.
- Không có cơ chế cắm nóng và quản lý chuẩn hóa. Mỗi hãng tự định nghĩa thanh ghi, không có lệnh broadcast chung để reset, đổi tốc độ hay hỏi khả năng của thiết bị.
SPI (Serial Peripheral Interface) giải được bài toán tốc độ nhưng cần 4 dây và một chân chip-select cho mỗi thiết bị. I3C nhắm vào khoảng giữa: giữ 2 dây như I2C, nhưng đưa tốc độ lên vùng của SPI và thêm các tính năng quản lý mà I2C thiếu.
Lịch sử: I3C và I3C Basic
I3C ra đời năm 2016 và có hai nhánh: bản đầy đủ chỉ dành cho thành viên MIPI, và I3C Basic miễn phí bản quyền, công khai từ tháng 12/2018. Phiên bản mới nhất của cả hai là v1.2, phát hành năm 2025.
| Phiên bản | Thời điểm | Ghi chú |
|---|---|---|
| I3C v1.2 | 02/2025 | Tái cấu trúc spec thành dạng module, tách rõ tính năng bắt buộc và tùy chọn |
| I3C Basic v1.2 | 04/2025 | Bản công khai mới nhất |
| I3C v1.1.1 / Basic v1.1.1 | 06–07/2021 | Đưa nhiều tính năng từ bản đầy đủ xuống Basic, thêm các chế độ HDR cho Basic |
| I3C v1.1 | 12/2019 | Chỉ cho thành viên |
| I3C Basic v1.0 | 12/2018 | Bản công khai đầu tiên |
| I3C v1.0 | 2016 | Bản đầu tiên |
Nguồn: MIPI I3C spec page, MIPI – tải bản I3C Basic cũ.
Với kỹ sư nhúng, I3C Basic là bản quan trọng hơn. Nó gồm các tính năng cốt lõi (cấp địa chỉ động, CCC – Common Command Codes, IBI – In-Band Interrupt, Hot-Join, SDR – Single Data Rate 12.5 MHz) theo bảng so sánh của MIPI. JEDEC (JEDEC Solid State Technology Association, tổ chức chuẩn hóa bộ nhớ bán dẫn) cũng chọn I3C Basic làm nền cho bus quản lý của DDR5 (Double Data Rate 5), và các IP (Intellectual Property core) mở như OpenTitan I3C cũng bám theo I3C Basic v1.2.
Kiến trúc và các tính năng cốt lõi
I3C vẫn là bus 2 dây SDA/SCL (Serial Data / Serial Clock), nhưng đổi cách lái đường tín hiệu và thêm một lớp giao thức quản lý. Năm tính năng dưới đây là thứ làm nên khác biệt.
Controller, Target và thiết bị I2C cũ
Một bus I3C có một Active Controller, các I3C Target, và có thể có cả thiết bị I2C legacy. Spec cũ gọi là Master/Slave, bản mới đã đổi tên, còn kernel Linux vẫn giữ từ master trong tên hàm và thư mục. Bus hỗ trợ nhiều controller: một Secondary Controller có thể xin quyền điều khiển bus qua cơ chế Controller Role Request.
Thiết bị I2C vẫn chạy được trên bus I3C, với điều kiện chúng có bộ lọc nhiễu 50 ns. Khi đó chúng không "nhìn thấy" các xung SCL rất ngắn mà I3C dùng. Thiết bị I2C có clock stretching thì không được hỗ trợ.
Push-pull và chế độ SDR 12.5 MHz
Đây là thay đổi vật lý quan trọng nhất. Phần đầu giao dịch (địa chỉ, ACK – Acknowledge) vẫn chạy open-drain để nhiều thiết bị có thể phân xử trên bus. Sau ACK, controller chuyển SDA sang push-pull và tăng SCL lên 12.5 MHz (NXP training). Bỏ được pull-up ở pha dữ liệu nên cạnh xung dốc hơn và tiêu thụ ít điện hơn.
| Chế độ | Xung clock | Thông lượng tối đa |
|---|---|---|
| I2C Fast-mode | 400 kHz | ~0.35 Mbps |
| I2C Fast-mode Plus | 1 MHz | ~0.8 Mbps |
| I2C High-speed | 3.4 MHz | ~3 Mbps |
| I3C SDR | 12.5 MHz | 12.5 Mbps thô, ~10–11 Mbps thực tế |
| I3C HDR-DDR | 12.5 MHz | ~20–25 Mbps |
Số liệu I2C và SDR theo NXP. Với HDR-DDR, mỗi word truyền 16 bit dữ liệu kèm preamble và parity trong 10 chu kỳ SCL, nên dữ liệu thực tối đa khoảng 20 Mbps (OpenTitan). Con số 25 Mbps mà Phoronix nêu là tốc độ thô.
Tín hiệu điện trên dây
Về điện, I3C khác I2C ở chỗ SCL luôn do controller lái push-pull, còn SDA đổi qua lại giữa open-drain và push-pull trong cùng một giao dịch.
- Mức điện áp: spec định nghĩa hoạt động từ 1.2 V đến 3.3 V, tính cho tải bus khoảng 50 pF (bảng tính năng MIPI). Bus ngắn, ít thiết bị thì mới giữ được 12.5 MHz.
- SCL push-pull: controller lái cả mức cao và thấp, nên cạnh lên không phụ thuộc điện trở pull-up. Đổi lại, target không thể kéo dài clock (clock stretching) như I2C.
- SDA open-drain: dùng ở pha địa chỉ, ACK, và mọi lúc nhiều thiết bị có thể cùng lái SDA (phân xử khi DAA – Dynamic Address Assignment, IBI, Hot-Join). Pull-up thường nằm trong controller và được bật/tắt theo pha.
- SDA push-pull: dùng ở pha dữ liệu, khi chỉ một bên lái đường dây.
- Bit thứ 9: I2C dùng ACK/NACK sau mỗi byte. I3C SDR thay bằng T-bit: khi ghi, đó là bit parity; khi đọc, target dùng nó để báo còn hay hết dữ liệu, và controller có thể cắt ngang.
- START, Repeated START, STOP: giữ nguyên như I2C. Riêng để thoát chế độ HDR, controller phát mẫu HDR Exit: SDA đổi trạng thái nhiều lần trong khi SCL giữ thấp.
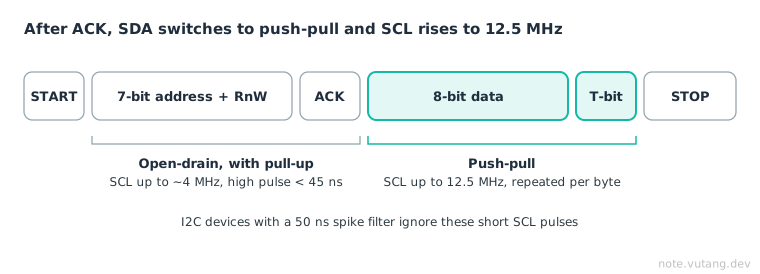
Pha open-drain giữ xung SCL cao dưới 45 ns nên chạy được tới khoảng 4 MHz; từ sau ACK, mỗi byte dữ liệu và T-bit đi ở push-pull 12.5 MHz (NXP).
Dynamic Address Assignment (DAA)
Thiết bị I3C không cần địa chỉ cố định. Khi khởi động, controller phát CCC ENTDAA (Enter Dynamic Address Assignment). Mỗi target trả về 48-bit Provisioned ID (PID) cùng hai byte BCR/DCR (Bus Characteristics Register / Device Characteristics Register) mô tả khả năng của nó. Thiết bị có PID nhỏ hơn thắng phân xử open-drain và nhận địa chỉ 7-bit trước. Quá trình lặp lại cho đến khi không còn ai trả lời.
Nếu thiết bị có sẵn địa chỉ tĩnh, controller có thể dùng SETDASA (Set Dynamic Address from Static Address) để gán địa chỉ động từ địa chỉ tĩnh, hoặc SETAASA (Set All Addresses to Static Address) để lấy luôn địa chỉ tĩnh làm địa chỉ động. DDR5 dùng cách thứ hai.
In-Band Interrupt (IBI) và Hot-Join
IBI cho phép target báo ngắt ngay trên 2 dây bus. Khi bus rảnh, target kéo SDA xuống để tạo điều kiện START, rồi đặt địa chỉ của mình lên bus. Controller ACK và đọc thêm Mandatory Data Byte (MDB) cho biết loại sự kiện. Nhờ đó, một board có 10 sensor không còn cần 10 dây IRQ.
Hot-Join dùng cùng cơ chế với địa chỉ đặc biệt 0x02. Một thiết bị vừa cấp nguồn báo cho controller rằng nó cần được cấp địa chỉ, và controller chạy lại DAA.
Common Command Codes (CCC)
CCC là bộ lệnh chuẩn mà I2C chưa bao giờ có. Controller gửi CCC tới địa chỉ broadcast 0x7E, hoặc tới một target cụ thể. Một số CCC thường gặp:
ENTDAA,SETDASA,RSTDAA: cấp và reset địa chỉ (RSTDAA là Reset DAA).ENEC/DISEC(Enable / Disable Events Command): bật, tắt IBI và Hot-Join.GETPID,GETBCR,GETDCR,GETMXDS(Get PID / BCR / DCR / Max Data Speed): hỏi danh tính và tốc độ tối đa của target.ENTHDRx(Enter HDR mode x): vào một chế độ HDR.RSTACT(Reset Action): target reset (có từ v1.1).
Các chế độ HDR
HDR (High Data Rate) là các chế độ truyền nhanh hơn SDR, được bật bằng CCC ENTHDRx và thoát bằng một mẫu HDR Exit:
- HDR-DDR: lấy mẫu cả hai cạnh SCL, gấp đôi tốc độ SDR. Đây là chế độ phổ biến nhất, và là cái Linux 7.4 vừa bật cho
mipi-i3c-hci. - HDR-TSP / HDR-TSL (Ternary Symbol Pure / Legacy): mã hóa ternary, dùng cả SDA và SCL để mang dữ liệu. Ít được triển khai.
- HDR-BT (Bulk Transport): thêm từ v1.1, hỗ trợ nhiều lane dữ liệu cho truyền khối lớn.
I3C trong Linux kernel
Linux có subsystem I3C riêng ở drivers/i3c, có trong mainline từ Linux 4.19 năm 2018 (chưa kiểm chứng), do Bootlin khởi xướng và hiện do Alexandre Belloni (Bootlin) làm maintainer (chưa kiểm chứng). Trong hai năm gần đây subsystem này phát triển nhanh: API (Application Programming Interface) HDR vào 6.19, rồi hub framework và HDR-DDR cho mipi-i3c-hci vào 7.4.
Cấu trúc subsystem
drivers/i3c/master.c: core quản lý bus, chạy DAA, gửi CCC, đăng ký thiết bị I3C và I2C tìm thấy trên bus.drivers/i3c/master/: các driver controller.include/linux/i3c/device.h: API cho driver thiết bị (struct i3c_driver, truyền dữ liệu, IBI).include/linux/i3c/master.h: API cho driver controller.
Các driver controller hiện có trong mainline (Kconfig, danh sách file):
| Driver | IP / nền tảng |
|---|---|
mipi-i3c-hci |
Chuẩn MIPI I3C HCI, dùng trên nền tảng Intel |
dw-i3c-master |
Synopsys DesignWare I3C |
ast2600-i3c-master |
ASPEED AST2600 (BMC – Baseboard Management Controller), dựa trên IP DesignWare |
svc-i3c-master |
Silvaco dual-role, dùng trên các SoC NXP i.MX |
i3c-master-cdns |
Cadence I3C |
adi-i3c-master |
Analog Devices, IP core giao tiếp AXI (Advanced eXtensible Interface), dùng cho FPGA (Field-Programmable Gate Array) |
renesas-i3c |
Renesas |
Mô hình driver thiết bị
Driver thiết bị I3C khớp với thiết bị theo manufacturer ID và part ID trong PID, hoặc theo DCR. Macro module_i3c_i2c_driver() cho phép một driver phục vụ cả hai trường hợp chip nằm trên bus I3C hay I2C, và hầu hết driver sensor dùng regmap để ẩn đi khác biệt đó. Khung cơ bản (minh họa, cần đối chiếu header của phiên bản kernel đang dùng):
static void foo_ibi_handler(struct i3c_device *dev,
                            const struct i3c_ibi_payload *payload)
{
        /* payload->data[0] là MDB: loại sự kiện */
}

static const struct i3c_ibi_setup foo_ibi = {
        .max_payload_len = 2,
        .num_slots       = 4,
        .handler         = foo_ibi_handler,
};

static int foo_probe(struct i3c_device *i3cdev)
{
        int ret = i3c_device_request_ibi(i3cdev, &foo_ibi);
        if (ret)
                return ret;
        return i3c_device_enable_ibi(i3cdev);
}

static const struct i3c_device_id foo_ids[] = {
        I3C_DEVICE(0x1234 /* manuf */, 0x0001 /* part */, NULL),
        { }
};

static struct i3c_driver foo_driver = {
        .driver   = { .name = "foo-i3c" },
        .probe    = foo_probe,
        .id_table = foo_ids,
};
module_i3c_driver(foo_driver);
IBI được xử lý trong workqueue của core, nên handler không chạy ở ngữ cảnh ngắt cứng. Driver vẫn phải dự trù đủ num_slots cho trường hợp sự kiện đến dồn dập.
Các mốc gần đây
| Kernel | Thay đổi |
|---|---|
| 7.4 (merge 10/2026) | Hub framework generic (include/linux/i3c/hub.h), core master mở API cho hub, driver NXP P3H2x4x. HDR-DDR được bật trong mipi-i3c-hci sau loạt fix và cleanup (Phoronix) |
| 6.19 (02/2026) | API HDR: struct i3c_priv_xfer đổi thành struct i3c_xfer dùng chung cho SDR và HDR, kèm enum i3c_xfer_mode; svc-i3c-master có HDR cơ bản. Frank Li (NXP) là tác giả chính (commit log, tóm tắt Phoronix) |
Với driver mới, nên dùng struct i3c_xfer thay vì tên cũ. Tên cũ vẫn còn nhưng chỉ là alias.
I3C hub: mở rộng bus
I3C hub là thiết bị nằm trên bus như một target, nhưng phía sau nó là nhiều cổng downstream, mỗi cổng là một nhánh bus riêng. Hub giải quyết ba bài toán: tăng số thiết bị trên một controller, tách các nhánh có điện áp hoặc tốc độ khác nhau, và cô lập thiết bị I2C cũ khỏi phần bus chạy I3C tốc độ cao.
Dòng NXP P3H2x4x (P3H2440/2441/2840/2841) kết nối với host qua I3C, I2C hoặc SMBus (System Management Bus) và cung cấp nhiều cổng target downstream (patch v4). Chip còn có bộ điều chỉnh điện áp tích hợp, nên driver được viết dạng MFD (Multi-Function Device) với hai driver con: regulator và I3C hub.
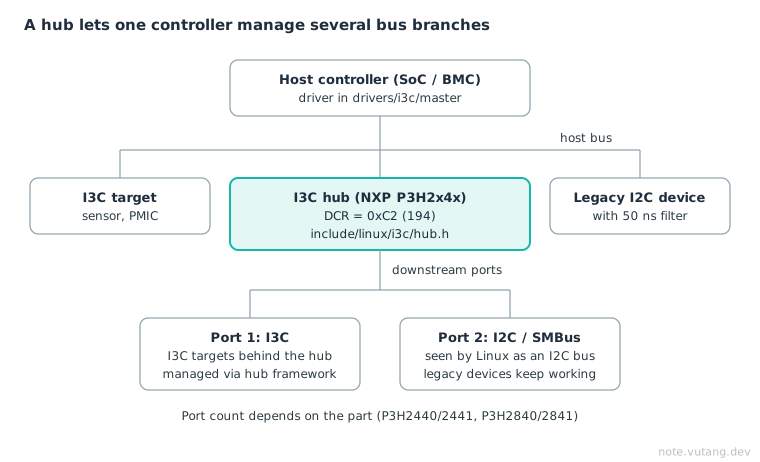
Thiết bị phía sau cổng I3C vẫn do controller chính quản lý; cổng I2C/SMBus được Linux xem như một bus I2C riêng.
Với người làm kernel, quá trình review của series này cho thấy cách mainline tiếp nhận driver của một hãng. Series của NXP ban đầu chỉ là một driver riêng cho P3H2x4x. Qua các vòng review, maintainer yêu cầu tách phần chung ra thành hub framework generic (từ v9), để các hãng khác có thể dùng lại (v12 cover letter). Kết quả gồm ba lớp:
- Thay đổi trong core I3C master để mở API cho hub, ví dụ commit "i3c: master: Expose the APIs to support I3C hub".
- Hub framework generic trong
include/linux/i3c/hub.h, cùng giá trị DCR mớiI3C_DCR_HUB = 194để nhận diện hub trên bus. - Driver P3H2x4x: phần MFD core, driver regulator, và driver hub dựng trên framework generic.
Series này mất 20 vòng review (chưa kiểm chứng) trước khi vào Linux 7.4. Theo đánh giá của tác giả, đây là ví dụ cho việc mainline đòi hỏi khả năng tái sử dụng trước khi nhận driver của một hãng.
Ứng dụng của I3C
Ứng dụng lớn nhất của I3C hiện nay không phải sensor trên điện thoại như mục tiêu ban đầu, mà là thanh RAM DDR5 trong mọi máy tính và server.
DDR5 Sideband Bus
DDR4 quản lý module RAM qua SMBus (dựa trên I2C). Với DDR5, JEDEC chuyển sang JESD403-1 Module Sideband Bus, xây dựng trên I3C Basic (MIPI, FuturePlus). Trên mỗi DIMM (Dual In-line Memory Module) có PMIC, cảm biến nhiệt, RCD (Registering Clock Driver, với RDIMM – Registered DIMM), và chip SPD5118 (SPD – Serial Presence Detect) đóng vai trò hub: nó nhận tín hiệu từ host bus và chuyển tiếp xuống local bus trên module.
Sideband Bus vừa là tập con, vừa là mở rộng của I3C Basic. Nó thêm cơ chế hub và các CCC riêng của JEDEC như SETHID (Set Hub ID), dùng SETAASA thay cho ENTDAA, và vẫn chạy được ở chế độ I2C để tương thích ngược (eeNews, Renesas). Hiện chỉ memory controller được khởi tạo giao dịch trên bus này. Nhờ I3C, BIOS (Basic Input/Output System) và BMC có thể đọc nhiệt độ và trạng thái nguồn của từng thanh RAM gần như theo thời gian thực.
Chưa kiểm chứng
Cần làm rõ bên nào là controller của Sideband Bus. Nguồn hiện có chỉ nêu memory controller khởi tạo giao dịch, trong khi đoạn trên và mục Server và BMC cho rằng BIOS và BMC (ví dụ AST2600) cũng đọc SPD và nhiệt độ DDR5 qua I3C.
Server và BMC
BMC (Baseboard Management Controller) là nơi I3C xuất hiện nhiều nhất trong Linux. Chip ASPEED AST2600 có controller I3C tích hợp, dùng để đọc SPD/nhiệt độ DDR5 và giao tiếp với các thiết bị quản lý trên mainboard. OpenBMC đã dùng subsystem I3C của kernel cho việc này (chưa kiểm chứng). I3C hub như dòng NXP P3H2x4x cũng nhắm vào kiểu hệ thống có hàng chục thiết bị quản lý này.
Sensor, camera và debug
Mục tiêu ban đầu của MIPI là gom sensor trên thiết bị di động về một bus. Ngoài ra, MIPI còn định nghĩa Camera Control Interface (CCI) over I3C để điều khiển camera, và Debug over I3C cho debug/trace (MIPI).
Góc nhìn embedded và FPGA
Với hệ thống nhúng tự thiết kế, có hai cách có I3C:
- Dùng SoC/MCU có sẵn controller: NXP i.MX (Silvaco IP), các MCU (Microcontroller Unit) Microchip PIC/Renesas RA có module I3C Basic. Kernel đã có driver sẵn.
- Nhúng IP vào FPGA: ADI có IP core I3C giao tiếp AXI kèm driver
adi-i3c-mastertrong mainline. OpenTitan có IP I3C mã nguồn mở theo I3C Basic v1.2 và HCI v1.2. Với Zynq UltraScale+ hay Versal, đây là lựa chọn thực tế khi PS (Processing System, khối ARM cứng) không có controller I3C cứng.
Khi bring-up, vài điểm cần lưu ý:
- Kiểm tra thiết bị I2C cũ trên bus có bộ lọc 50 ns không. Nếu không, controller phải hạ tốc độ khi có mặt chúng.
- Pull-up vẫn cần cho pha open-drain, nhưng giá trị khác với I2C thuần. Nhiều controller có pull-up nội có thể bật/tắt động.
- Logic analyzer phải bắt được 12.5 MHz và có decoder I3C (đặc biệt cho HDR-DDR), decoder I2C thông thường sẽ đọc sai.
Hiện trạng và tiêu chí chuyển từ I2C
I3C đã qua giai đoạn "spec trên giấy": DDR5 đưa nó vào hầu hết máy mới, và kernel đã có đủ API cho HDR và hub. Nhưng hệ sinh thái thiết bị rời (sensor, EEPROM, ADC – Analog-to-Digital Converter) vẫn chủ yếu là I2C, và nhiều chip "hỗ trợ I3C" thực ra chỉ có SDR cơ bản.
Nên cân nhắc I3C khi:
- Board có nhiều sensor cần báo sự kiện, và cần bỏ bớt dây IRQ.
- Cần thông lượng vài Mbps trên 2 dây, ví dụ IMU (Inertial Measurement Unit) tốc độ lấy mẫu cao, mà không muốn thêm SPI.
- Thiết kế server/BMC có DDR5, nơi I3C là bắt buộc.
- Có nhiều chip cùng loại dễ đụng địa chỉ.
Chưa cần chuyển khi bus chỉ có vài thiết bị chậm (EEPROM, RTC – Real-Time Clock), khi SoC không có controller I3C, hoặc khi các chip cần dùng chỉ có bản I2C. Nhờ tính tương thích ngược, một lộ trình hợp lý là chọn SoC có I3C ngay từ bây giờ, rồi thay dần từng thiết bị khi có phiên bản I3C.
Kết luận
I3C giữ được thứ khiến I2C phổ biến (2 dây, đơn giản, dùng chung bus) và vá các lỗ hổng của nó: tốc độ, ngắt, địa chỉ và quản lý. DDR5 đưa I3C vào hầu hết máy tính và server mới, còn Linux 7.4 với hub framework và HDR-DDR cho thấy phần mềm đang đuổi kịp phần cứng. Theo đánh giá của tác giả, với kỹ sư nhúng, đây là thời điểm phù hợp để đọc spec I3C Basic và thử chạy một bus I3C thật.
Liên quan
- I2C Subsystem: driver I2C trong Linux, nền tảng mà I3C kế thừa và tương thích ngược.
- BMC Overview và OpenBMC: nơi I3C được dùng để quản lý DDR5 và thiết bị trên mainboard server.
Tài liệu tham khảo
- MIPI I3C – trang spec và lịch sử phiên bản
- MIPI I3C / I3C Basic FAQ
- Bảng so sánh tính năng I3C và I3C Basic
- NXP – MIPI I3C training (TIP-1109)
- OpenTitan I3C – Theory of Operation
- MIPI – I3C Basic trong JEDEC DDR5
- FuturePlus – DDR5 has a new Sideband Bus
- Phoronix – I3C Hub & HDR-DDR Support Merged For Linux 7.4
- Patch series NXP P3H2x4x I3C hub (v12)
- Tài liệu kernel:
Documentation/driver-api/i3c/